

弱っちい中国のロボコップ
AIの新しい用途としてと、AIの効果を直接目に見える形で示すフィジカルAIが流行です。これまでの生成AIとして文字を出力したり、機器類を制御するソフトだったAIが、単独のモノの自律を可能とすることに注目されています。具体的な例としてロボットです。これまでは車輪や4つ足ロボットが主でしたが、ここへ来て2足歩行の人型ロボットが流行る、とのことで各種形態が発表されています。人間と一緒に行動するなら2足歩行が大事、と考えているのでしょうが、本当でしょうか。2足歩行は安定性が悪いのです。
中国がAI技術の先進性を示すためか、下の写真のデモや暴動の鎮圧用の身長180cm、体重85kgのロボットを発表しました。このロボコップを推している習近平共産党は強度のデモ恐怖症です。中国のデモは抗議のきっかけが何であっても反政府暴動に変化することが多く、デモを全面的に禁止しています。政治的には、中国政府は反日デモには賛成のはずですが、それでも禁止です。フランスの高校生のデモが、左翼と移民に乗っ取られて暴動化した事実からも、よくわかります。
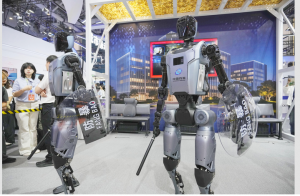
そこで、中国政府は暴徒鎮圧用と称して、デモの参加者に威圧感を与えるロボコップ開発に飛びつきました。ロボコップは、人間よりも大きくて威圧感がたっぷりで人間の武装警察と共に警備やパトロールをすることを想定しています。人間の武装警察隊員の動作データを収集して動きをまねた人型ロボット「伏羲(ふぎ)」は、不審者を見つけ出して警棒と暴動鎮圧用の盾で鎮圧するとのことで、今のところ詳しい性能は公開されていません。
このロボットは、危険度が高い状況下で遠隔操作が可能とされますが、私はかっとなり易い人間の警察官が無用な暴力をふるって、群衆が暴徒化するのを防ぐのも採用の理由の一つと思います。そこでゲーム感覚で人間がこの治安ロボットとの戦う方法を考えてみましょう。
見かけはおっかないロボットですが、2足歩行ロボットは低速では重心が2本の足の間に有るので、4足歩行ロボットの重心が4本の足の中に有るのに比べて、大幅に不安定です。もう一つ、車輪に比べて移動のエネルギーが大きくて、長時間の活動には弱いでしょう。
ここで、2足歩行のロボコップの弱点が見えてきました。ロボコップは長距離を歩かせたり、押したり引いたりすると電池を消耗して、短時間で動けなくなります。殴ったり叩いたりしないでジワーと押したり引いたりしてするだけで、モーターに電力を食われて電池が消耗します。
また、格闘戦では、4つ足は多少の外力には耐えますが、2本足は地面から遠い頭や胸に力を受けると、倒すモーメントが大きくなって簡単に倒れます。倒れたところを踏んづけて動けなくしてから、網やロープを絡ませても良し、塗料スプレーでカメラを目つぶしすれば排除できます。
中国の技術者は時々想像力を無くして、工学的に不条理な物を創ります。いくら共産党政府が欲しいと言っても、こんなことを繰り返せばロボコップを使うのはやめるでしょうし、その前に開発を中止して話題程度で終わるでしょう。もし出てきても、中国のデモ隊にロボコップはからかわれるでしょう。2足歩行ロボットの用途は、もっと平和で建設的なものが他に有るはずです。
介護ロボットならば、腕は患者用で足は歩行用、立っていても場所を取らない、など良いと思いますが。